IMU 점검·교정 자동화 — 기체 자세 제어를 로보틱스로
IMU 교정 시간 80% 단축, 자세·드리프트 관련 초기 불량 60% 감소
- 고객사: 다기종 드론 제조사 (중대형 기체 포함)
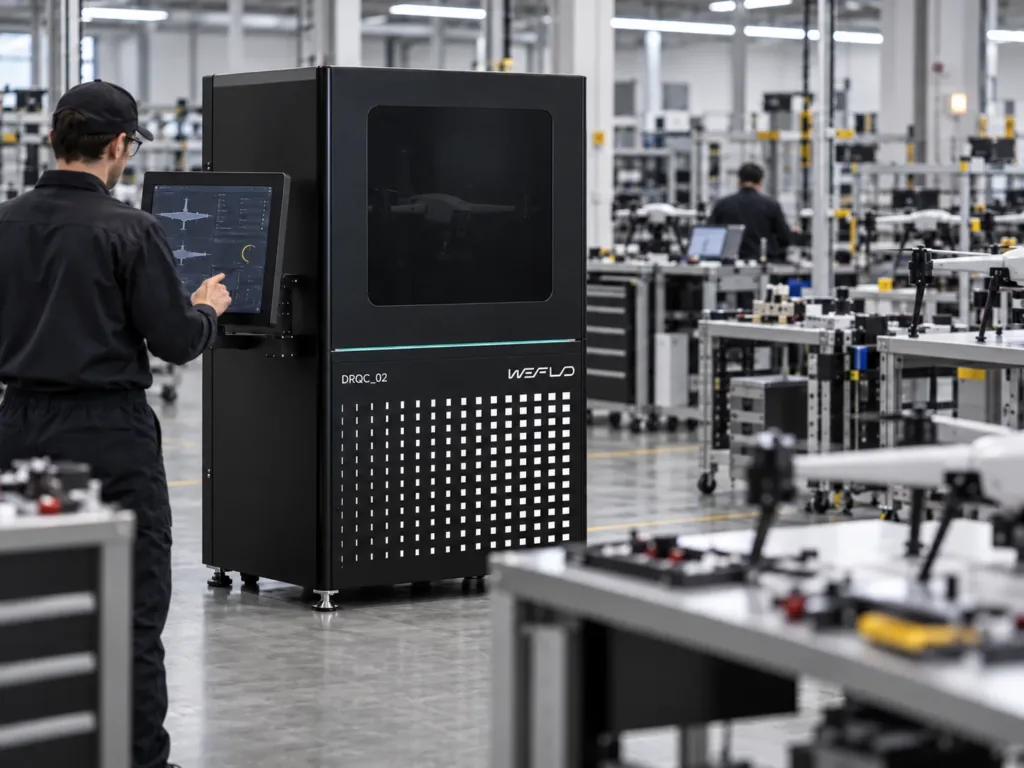
- 솔루션: DRQC_02 (IMU 점검·교정)
한눈에 보기
- IMU 교정 시간 15분 → 3분 (80%↓)
- 대형 기체 2인 수작업 → 자동 교정
- 자세·드리프트 관련 초기 불량 약 60%↓
도입 배경 및 과제
이 제조사는 작업자가 기체를 직접 움직이며 IMU를 교정하고 있었습니다. 가속도계 교정을 위해 기체를 여러 방향으로 정확히 위치시키고, 자이로의 축별 응답을 검증하기 위해 일정한 조건으로 회전시켜야 했습니다. 수작업으로 자세와 회전 조건을 맞추다 보니 시간이 오래 걸리고 작업자별 편차도 발생했습니다. 특히 완제품 상태의 중대형 기체는 두 사람이 함께 기체를 움직여야 해 생산량이 늘수록 교정 공정이 병목이 됐습니다.
솔루션 및 도입 효과
DRQC_02는 작업자가 직접 수행하던 기체의 자세 제어와 회전을 로보틱스로 자동화합니다. 정해진 조건에서 IMU의 축별 응답을 측정하고, 오차 보정 후 재측정까지 자동으로 수행해 일관된 교정 기준을 적용할 수 있습니다.
도입 후 IMU 교정 시간은 기체당 15분에서 3분으로 80% 단축됐고, 두 사람이 필요했던 중대형 기체도 자동 교정할 수 있게 됐습니다. 교정 품질이 표준화되면서 자세·드리프트 관련 초기 불량도 약 60% 감소했습니다.
핵심 인사이트
IMU 교정의 핵심은 반복 가능한 조건을 얼마나 정확하게 구현하느냐에 있습니다. 교정 자동화는 작업을 대신하는 것이 아니라, 매번 같은 조건을 재현하는 것입니다.